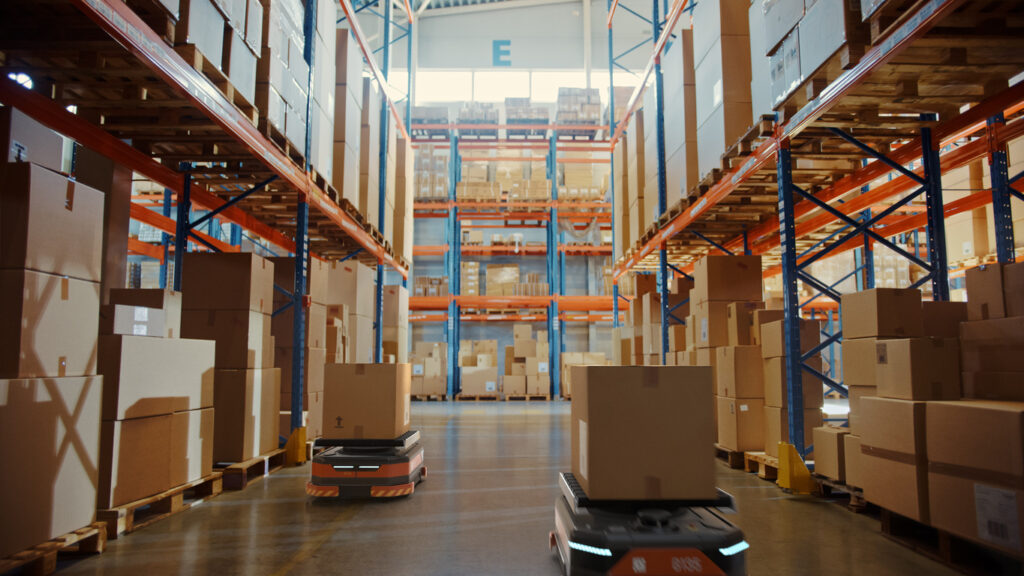
Przez większość historii automatyzacji magazynów przenośnik stanowił podstawę. Określał układ podłogi, dyktował kolejność operacji i określał miejsce składowania opakowań na końcu linii. Wszystko inne działało wokół niego. Kiedy pojawiły się autonomiczne roboty mobilne, nie tylko zastąpiły przenośnik, ale i zmieniły logikę całego systemu.
Ta zmiana ma bezpośrednie konsekwencje dla sposobu, w jaki inżynierowie rozwiązań powinni myśleć o pakowaniu na końcu linii produkcyjnej w projektach automatyzacji magazynów. Możliwości są realne – zdecentralizowane operacje, wyeliminowanie barier podłogowych i skalowalność, która nie wymaga demontażu infrastruktury. Jednak wykorzystanie tych możliwości wymaga specyfikacji urządzeń pakujących, które zostały zaprojektowane z myślą o rzeczywistych warunkach funkcjonowania obiektów z wykorzystaniem robotów AMR, a nie modernizowane, aby przetrwać w takich warunkach. W tym artykule omówiono zmiany, ich znaczenie dla projektu i na co zwrócić uwagę, projektując stanowisko pakowania.
Spis treści
- Ograniczenie przenośnika taśmowego — i co tak naprawdę oznacza jego usunięcie
- Trzy kluczowe zmiany w projektowaniu końca linii produkcyjnej
- Korzyści w zakresie wydajności i efektywności, które następują
- Co musi zrobić inaczej sprzęt pakujący
- Lista kontrolna projektu AMR na końcu linii
Ograniczenie przenośnika taśmowego — i co tak naprawdę oznacza jego usunięcie
Konwencjonalne projekty zautomatyzowanych magazynów organizują operacje sekwencyjnie. Produkt przemieszcza się od przyjęcia do składowania, przez kompletację do pakowania, aż do owijania wzdłuż fizycznej ścieżki – a ta ścieżka jest stała. Przenośniki są szybkie i niezawodne w tym modelu, ale generują koszty, które rzadko są w pełni uwzględniane w fazie projektowania: przestrzeń zajmowana przez samą infrastrukturę, bariery fizyczne dzielące obiekt na strefy, które nie mogą być elastyczne, oraz pułap skalowalności powiązany z kosztami kapitałowymi fizycznej rozbudowy.
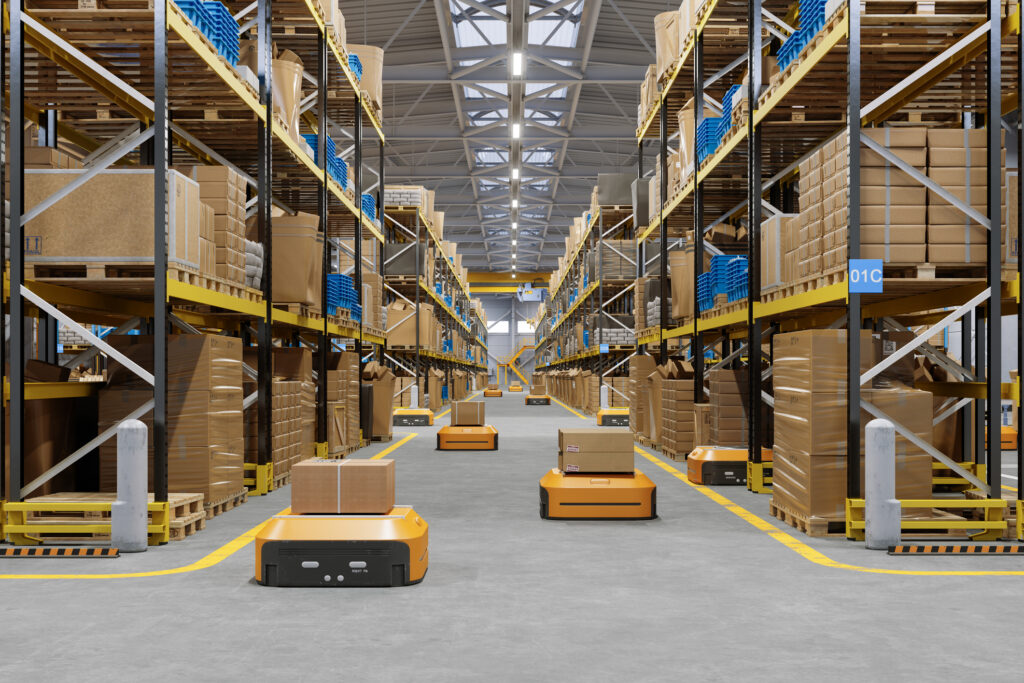
Roboty AMR nie przemieszczają produktów po ustalonej ścieżce. Nawigują. Docierają tam, gdzie są potrzebne i kiedy są potrzebne, wykorzystując LIDAR i matryce czujników do bezpiecznego działania na otwartej przestrzeni. Kiedy roboty AMR przejmują funkcję transportu, logika operacyjna obiektu zmienia się z ustalonej sekwencji na elastyczną sieć. To nie jest mała różnica. To fundamentalna zmiana w sposobie, w jaki może wyglądać automatyzacja magazynu — i zaczyna się już na etapie projektowania.
Trzy kluczowe zmiany w projektowaniu końca linii produkcyjnej
Zdecentralizowane operacje
W zakładzie zależnym od przenośników pakowanie odbywa się na końcu linii. Stanowisko owijania to miejsce, w którym przenośnik się kończy – co często jest kompromisem wynikającym z ograniczeń konstrukcyjnych, położenia ramp załadunkowych lub decyzji dotyczących układu. Roboty AMR przełamują tę zależność. Ponieważ robot przemieszcza się do ładunku, a nie ładunek do stałego punktu, stanowiska owijania można umieścić tam, gdzie ma to sens operacyjny dla przepływu pracy, a nie tam, gdzie pozwala na to infrastruktura podłoża.
Dla inżynierów projektujących rozwiązania otwiera to możliwości układu, które są po prostu niedostępne w konwencjonalnych projektach. Wiele rozproszonych stanowisk owijania, z których każde obsługuje roboty AMR, może wyeliminować wąskie gardła, które wcześniej powstawały w jednym punkcie końcowym linii. Ograniczenie przepustowości pakowania przenosi się z infrastruktury fizycznej na wielkość floty robotów AMR — zmienną o znacznie większej elastyczności.
Eliminacja barier podłogowych
Systemy przenośników tworzą fizyczne przegrody w obiekcie. Infrastruktura zajmuje powierzchnię podłogi, wymaga przejść konserwacyjnych i dzieli magazyn na strefy, które trudno zmienić. Roboty AMR poruszają się po otwartej powierzchni za pomocą czujników pokładowych — nie wymagają dedykowanych torów ani stałych ścieżek. Oznacza to, że układ piętra pozostaje elastyczny, a przestrzeń, która zostałaby zajęta przez przenośniki, pozostaje dostępna do magazynowania, składowania lub przyszłej rekonfiguracji.
Praktyczne implikacje dla inżynierów projektantów: w środowisku AMR rozmiar urządzenia pakującego ma większe znaczenie niż w środowisku konwencjonalnym. Mniejszy rozmiar maszyny oznacza większą przestrzeń do poruszania się, mniej stref interferencji czujników i czystszą ścieżkę dla pojazdów autonomicznych działających na dużą skalę. Wybór opakowania o kompaktowej, niskoprofilowej konstrukcji nie jest preferencją estetyczną, lecz decyzją dotyczącą wydajności systemu.
Łatwość skalowalności
Skalowanie systemu opartego na przenośnikach zazwyczaj oznacza modyfikację fizyczną: wydłużenie linii, dodanie urządzeń transferowych lub rekonfigurację stref. Jest to kapitałochłonne, uciążliwe i często wymaga przestoju w zakładzie. Skalowanie systemu opartego na AMR oznacza dodanie robotów. Infrastruktura umożliwia stopniowy wzrost bez zmian strukturalnych.
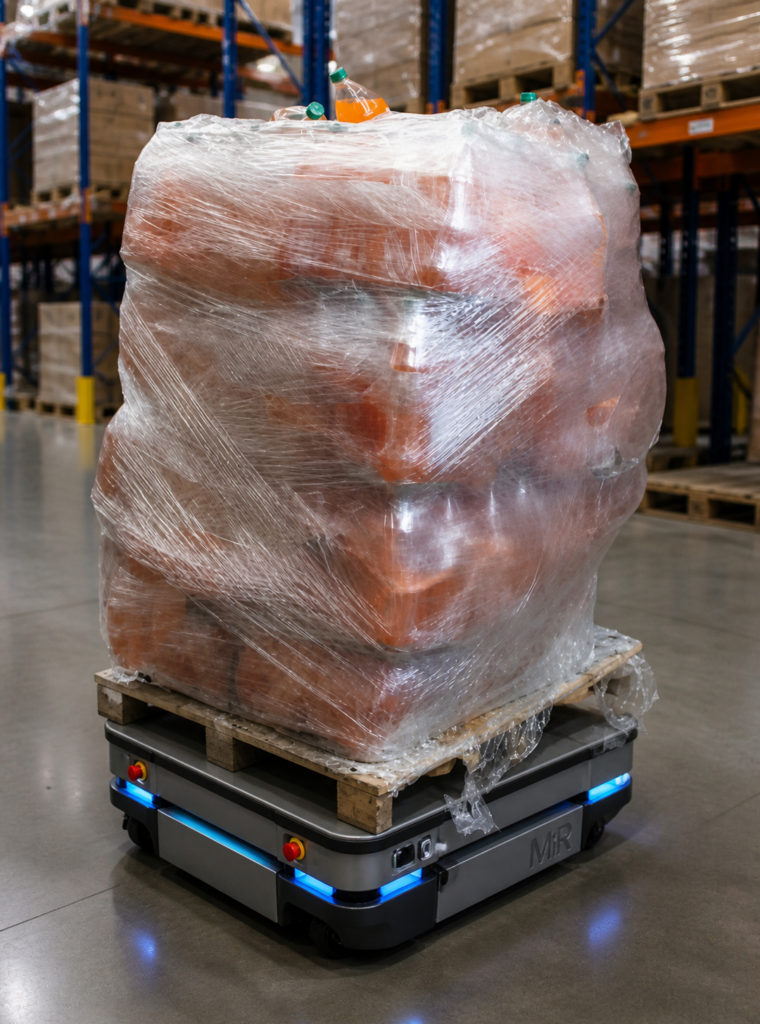
Pakowanie na końcu linii produkcyjnej musi być skalowalne w ten sam sposób. Urządzenia wymagające integracji przenośników, ramp lub stałej infrastruktury podającej stwarzają ograniczenia skalowalności w systemie zaprojektowanym tak, aby tego uniknąć. Urządzenia do pakowania, które działają niezależnie – bez przenośników, ładunki umieszczane bezpośrednio na podłodze – pozostają kompatybilne z modelem skalowalności, na którym zbudowana jest reszta systemu.
Korzyści w zakresie wydajności i efektywności, które następują
Powyższe zmiany w projekcie mają charakter strukturalny. Zyski w zakresie efektywności mają charakter operacyjny — i z czasem narastają.
Ciągła praca. Roboty AMR nie robią przerw, nie wymagają zmiany zmiany i nie podlegają wahaniom przepustowości związanym z pracą ręczną. Gdy funkcja transportu działa w sposób ciągły, stanowisko owijania staje się ograniczeniem w zakresie częstotliwości cykli. Urządzenia, które owijają bez ingerencji operatora – automatyczne cięcie folii, automatyczne zarządzanie końcem folii, samokonfigurujące się profile owijania – dotrzymują kroku ciągłemu przepływowi pracy, jaki zapewniają floty robotów AMR.
Dostawa na stanowiska robocze w systemie just-in-time. Roboty AMR umożliwiają transport produktów na żądanie, a nie na podstawie partii przenośników. Stanowiska pakujące otrzymują ładunki, gdy są gotowe, a nie w ustalonym rytmie. Zmniejsza to gromadzenie się kolejek, minimalizuje zapasy produkcji w toku na hali produkcyjnej i tworzy ściślejsze powiązanie między operacjami wstępnymi a gotowością do wysyłki.
Zmniejszenie nakładu pracy ręcznej przy pakowaniu. Oszczędności pracy wynikające z wdrożenia AMR obejmują również koniec linii produkcyjnej tylko wtedy, gdy urządzenia pakujące nie będą ponownie wprowadzać punktów ręcznych. Cięcie folii, umieszczanie ładunku, cykl owijania uruchamiany ponownie po zerwaniu folii – każdy z tych etapów wymaga interwencji operatora, co powoduje przerwanie pętli autonomicznej. Urządzenia zaprojektowane z myślą o minimalnej ingerencji operatora zachowują model pracy wynikający z wdrożenia AMR.
Bezproblemowa integracja z urządzeniami pakującymi. Roboty AMR komunikują się z systemami realizacji zamówień (WES) za pomocą standardowych protokołów. Najbardziej wydajne urządzenia do pakowania są obecnie wyposażone w interfejsy cyfrowe, które umożliwiają bezpośrednie przesyłanie danych z cyklu owijania – liczby cykli, zużycia folii, danych o sile owijania, flag błędów – do tych systemów. Dane te zamykają pętlę przejrzystości między wydajnością pakowania a ogólnym raportowaniem operacyjnym.
Co musi zrobić inaczej sprzęt pakujący
Magazyn sterowany przez AMR tworzy przejrzysty profil specyfikacji dla urządzeń do pakowania na końcu linii. Lista nie jest długa, ale każdy jej element jest nie do negocjacji w systemie zaprojektowanym do pracy autonomicznej.
Eliminacja ogona filmu jest najważniejszym wymogiem operacyjnym. Pozostający ogon folii w środowisku robota AMR nie powoduje problemu z owijaniem. Powoduje jedynie zdarzenie na poziomie systemu. LIDAR robota AMR odczytuje ogon jako przeszkodę. Robot zatrzymuje się. Jeśli w pobliżu nie ma operatora — a w wysoce zautomatyzowanym zakładzie często go nie ma — zaległości narastają, dopóki ktoś nie przejdzie i nie usunie przeszkody. Pojedynczy ogon folii może zatrzymać system wart 100 milionów dolarów. Specyfikacja sprzętu eliminującego ogon folii w każdym cyklu nie jest preferencją, lecz decyzją w zakresie zarządzania ryzykiem.
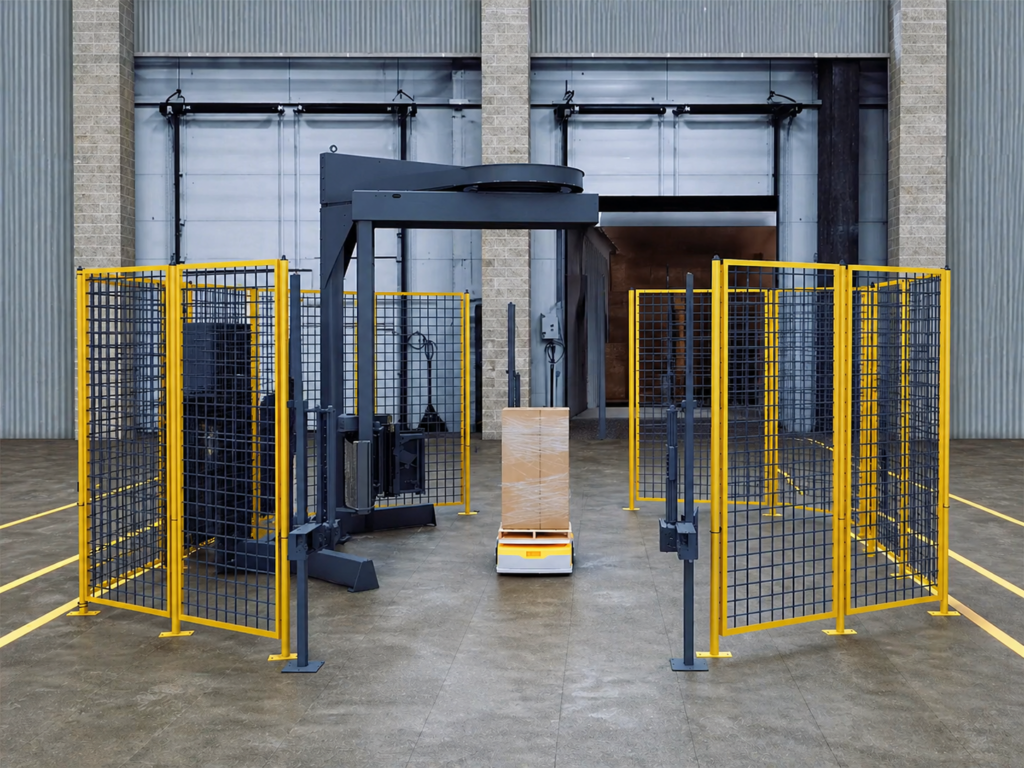
Poza zarządzaniem końcem folii, urządzenia muszą działać bez przenośników i ramp – aby roboty AMR mogły dostarczać ładunki bezpośrednio i odbierać je bez konieczności korzystania ze stałej infrastruktury transferowej. Konfiguracja cyklu owijania musi automatycznie dostosowywać się do zmienności obciążenia, ponieważ ustawienia zależne od operatora są niekompatybilne z autonomicznymi procesami roboczymi o wysokiej przepustowości. Ponadto, fizyczna powierzchnia maszyny musi zapewniać odpowiednią przestrzeń do poruszania się, aby flota robotów AMR mogła sprawnie wokół niej pracować.
Maszyna SL400AMR firmy Lantech została zaprojektowana dokładnie z myślą o tym profilu specyfikacji. Brak przenośników, brak ramp, umieszczanie ładunku na poziomie podłogi, eliminacja resztek folii TurboTak®, automatyczny wybór profilu owijania Load Guardian® oraz cyfrowy interfejs kompatybilny z architekturą WES zintegrowaną z AMR. To nie jest konwencjonalna owijarka dostosowana do środowisk AMR. To urządzenie stworzone specjalnie dla nich.
Lista kontrolna projektu AMR na końcu linii
Zastosuj to w swoim kolejnym projekcie automatyzacji magazynu, określając wymagania dotyczące urządzeń do pakowania na końcu linii.
Układ i infrastruktura
- ☐ Lokalizacja stanowiska owijania jest ustalana na podstawie logiki przepływu pracy, a nie lokalizacji końcowego przenośnika
- ☐ Sprzęt działa bez przenośników, ramp ani stałej infrastruktury podającej
- ☐ Ślad maszyny zapewnia odpowiedni prześwit nawigacyjny AMR na wszystkich wektorach podejścia
- ☐ Oceniono wiele stacji owijania, jeśli przepustowość w jednym punkcie tworzy wąskie gardło przy maksymalnej objętości
Zgodność z AMR
- ☐ Urządzenie eliminuje resztki folii w każdym cyklu — brak smug folii, które mogłyby błędnie uruchomić czujniki AMR
- ☐ Potwierdzono kompatybilność AMR z flotą urządzeń będących w użyciu (KUKA, MiR, Geek+, Quicktron itp.)
- ☐ W projekcie układu podłogi uwzględniono miejsca dokowania i przekazywania ładunków dla robotów AMR
- ☐ Zmapowano strefy zakłóceń czujników — profil sprzętu porównano z polem AMR LIDAR
Autonomia operacyjna
- ☐ Cykl owijania jest w pełni zautomatyzowany — brak konieczności ręcznego cięcia folii i wyboru profilu przez operatora
- ☐ Sprzęt automatycznie dostosowuje się do zmienności obciążenia bez ingerencji operatora pomiędzy cyklami
- ☐ Częstotliwość zrywania folii i średni czas naprawy (MTTR) — zerwanie folii jest główną przyczyną przestojów owijarki
- ☐ Brak ograniczeń wagowych sprzętu — zgodność ze zmiennością pełnego obciążenia w projekcie
Integracja i dane
- ☐ Potwierdzono specyfikacje interfejsu cyfrowego — udokumentowano wymagania dotyczące sygnału wejścia/wyjścia, protokołu i przesyłania danych WES
- ☐ Dane dotyczące cyklu owijania (liczba cykli, zużycie folii, kody błędów) trafiają do systemu WES lub systemu raportowania klienta
- ☐ Dokumentacja integracyjna dostarczana jest w momencie potwierdzenia zamówienia, a nie na żądanie po instalacji
Obsługa i skalowalność
- ☐ Potwierdzono obsługę serwisową dostawcy na wszystkich obszarach geograficznych projektu (szybka dostępność części)
- ☐ Potwierdzono możliwość zdalnego rozwiązywania problemów — minimalizuje to potrzebę wizyt serwisowych na miejscu podczas uruchamiania
- ☐ Sprzęt skaluje się wraz z rozbudową floty AMR — nie ma potrzeby modyfikacji infrastruktury przy wzroście przepustowości
- ☐ Specyfikacja dostępności sprawdzona pod kątem umowy SLA klienta — cel 98%+ w trybie 24/7
Wniosek
Roboty AMR zmieniają logikę operacyjną magazynu. Eliminują ograniczenie stałej ścieżki, otwierają możliwości elastycznego układu podłogi i tworzą model skalowalności niezależny od infrastruktury fizycznej. Jednak te zalety są widoczne na końcu linii tylko wtedy, gdy urządzenia pakujące są zaprojektowane dla tego samego modelu. Maszyna pakująca, która zatrzymuje system na końcu folii, wymaga infrastruktury przenośnikowej lub interwencji operatora w celu zarządzania zmiennością obciążenia, nie jest kompatybilna z obiektem, w którym jest instalowana — niezależnie od tego, jak sprawna jest reszta systemu.
Kluczowe zasady projektowania opakowań końcowych zintegrowanych z AMR:
- Rozmieszczenie stanowisk owijania powinno być zgodne z logiką przepływu pracy, a nie infrastrukturą przenośników — roboty AMR sprawiają, że rozproszone stanowiska są opłacalne
- Eliminacja ogona filmu jest wymogiem na poziomie systemu, a nie cechą produktu — tylny ogon zatrzymuje roboty AMR i przerywa pętlę autonomiczną
- Powierzchnia zajmowana przez sprzęt ma bezpośredni wpływ na wydajność nawigacji AMR — kompaktowe maszyny na poziomie podłogi zachowują dostępną przestrzeń na podłodze
- Aby zachować model pracy, który powstaje w wyniku wdrożenia AMR, konieczna jest autonomia operacyjna na stanowisku owijania
- Skalowalność wymaga sprzętu, który zwiększa przepustowość bez dodawania infrastruktury
- Integracja cyfrowa i widoczność danych uzupełniają pętlę między wydajnością pakowania a raportowaniem WES
Aby bliżej przyjrzeć się temu, jak te wymagania przekładają się na specyfikację sprzętu, poznaj SL400AMR — Owijarka firmy Lantech przeznaczona do środowisk automatyzacji magazynów zintegrowanych z AMR.
FAQ
1. W jaki sposób integracja AMR zmienia projektowanie opakowań końcowych w automatyzacji magazynu?
Roboty AMR zastępują logikę stałej ścieżki w systemach przenośnikowych, co zmienia miejsce i sposób rozmieszczenia opakowań na końcu linii. Zamiast pojedynczej stacji owijającej na końcu linii przenośnikowej, systemy napędzane przez roboty AMR mogą rozmieścić stacje owijające na podłodze, a roboty dostarczają ładunki na żądanie. Wymaga to urządzeń pakujących, które działają bez przenośników ani ramp, eliminują resztki folii, które mogą aktywować czujniki AMR, i działają autonomicznie bez ingerencji operatora między cyklami.
2. Dlaczego w magazynie AMR ogony folii są ważniejsze niż w obiekcie konwencjonalnym?
W konwencjonalnym magazynie, ciągnący się koniec folii powoduje problemy z jakością owijania lub drobne zadanie operatora. W środowisku zintegrowanym z robotem AMR, ten sam koniec folii jest odczytywany przez czujniki LIDAR robota jako fizyczna przeszkoda — robot AMR zatrzymuje się, pętla transportowa przerywa się, a zaległości narastają do momentu interwencji operatora. Ponieważ zakłady z systemem AMR działają przy ograniczonej liczbie pracowników i ciągłych cyklach autonomicznych, niewykryty koniec folii może wstrzymać pracę na znacznie dłużej niż w środowisku zarządzanym ręcznie.
3. Co w praktyce oznacza „zdecentralizowane operacje na końcu linii” w kontekście projektu automatyzacji magazynu?
W konwencjonalnym zakładzie pakowanie na końcu linii jest wymuszane w jednej, sekwencyjnej pozycji, ponieważ przenośniki mają stały punkt końcowy. Roboty AMR docierają do dowolnego punktu na podłodze, co oznacza, że urządzenia pakujące można umieścić w dowolnym miejscu, w którym ma to sens operacyjny — w pobliżu strefy wyjściowej, w sąsiedztwie strefy kompletacji lub rozmieścić w kilku lokalizacjach, aby zrównoważyć przepustowość. Decentralizacja redukuje wąskie gardła w pojedynczym punkcie pakowania i umożliwia optymalizację układu obiektu pod kątem przepływu pracy, bez konieczności ograniczania go przez infrastrukturę.
4. W jaki sposób inżynierowie projektujący rozwiązania powinni oceniać ślad węglowy owijarki w środowisku AMR?
Powierzchnia zajmowana przez maszynę ma bezpośredni wpływ na wydajność poruszania się robotów AMR po stanowisku owijania. Kompaktowa maszyna o niskim profilu i bez stałej infrastruktury podjazdowej – bez ramp i przenośników – maksymalizuje dostępną przestrzeń i redukuje strefy interferencji czujników. W przypadku projektu z wieloma stanowiskami owijania, różnica między profilem o wymiarach 7 x 7.5 m a większą maszyną może przełożyć się na znaczące odzyskanie przestrzeni w całym zakładzie, co ma bezpośredni wpływ zarówno na wydajność trasowania robotów AMR, jak i przyszłą elastyczność układu.
5. Czy owijarki można bezpośrednio zintegrować z systemami AMR i oprogramowaniem do zarządzania magazynem?
Nowoczesne urządzenia do owijania folią stretch zawierają interfejsy cyfrowe, które umożliwiają wymianę danych w czasie rzeczywistym z systemami magazynowymi (WES) oraz bezpośrednią komunikację z platformami zarządzania flotą AMR. Ta integracja umożliwia przesyłanie danych o cyklach owijania – liczby cykli, zużycia folii, rejestrów siły owijania i flag błędów – do pulpitów operacyjnych wraz z metrykami wydajności AMR. Dla inżynierów projektujących rozwiązania, potwierdzenie zgodności protokołów owijarki (sygnał wejścia/wyjścia, format danych, dostęp API) z konkretnymi platformami WES i AMR w projekcie jest wymaganym krokiem w procesie specyfikacji.